电动涵道风扇 (EDF) 推力计算器与动力选型工作台
基于一维作动盘动量理论与全消音风洞实测气动数据库,在线计算静推力、进气唇口增益、盘载荷及直流母线工作电流。
推进动力输入参数
ISA ρ=1.225 kg/m³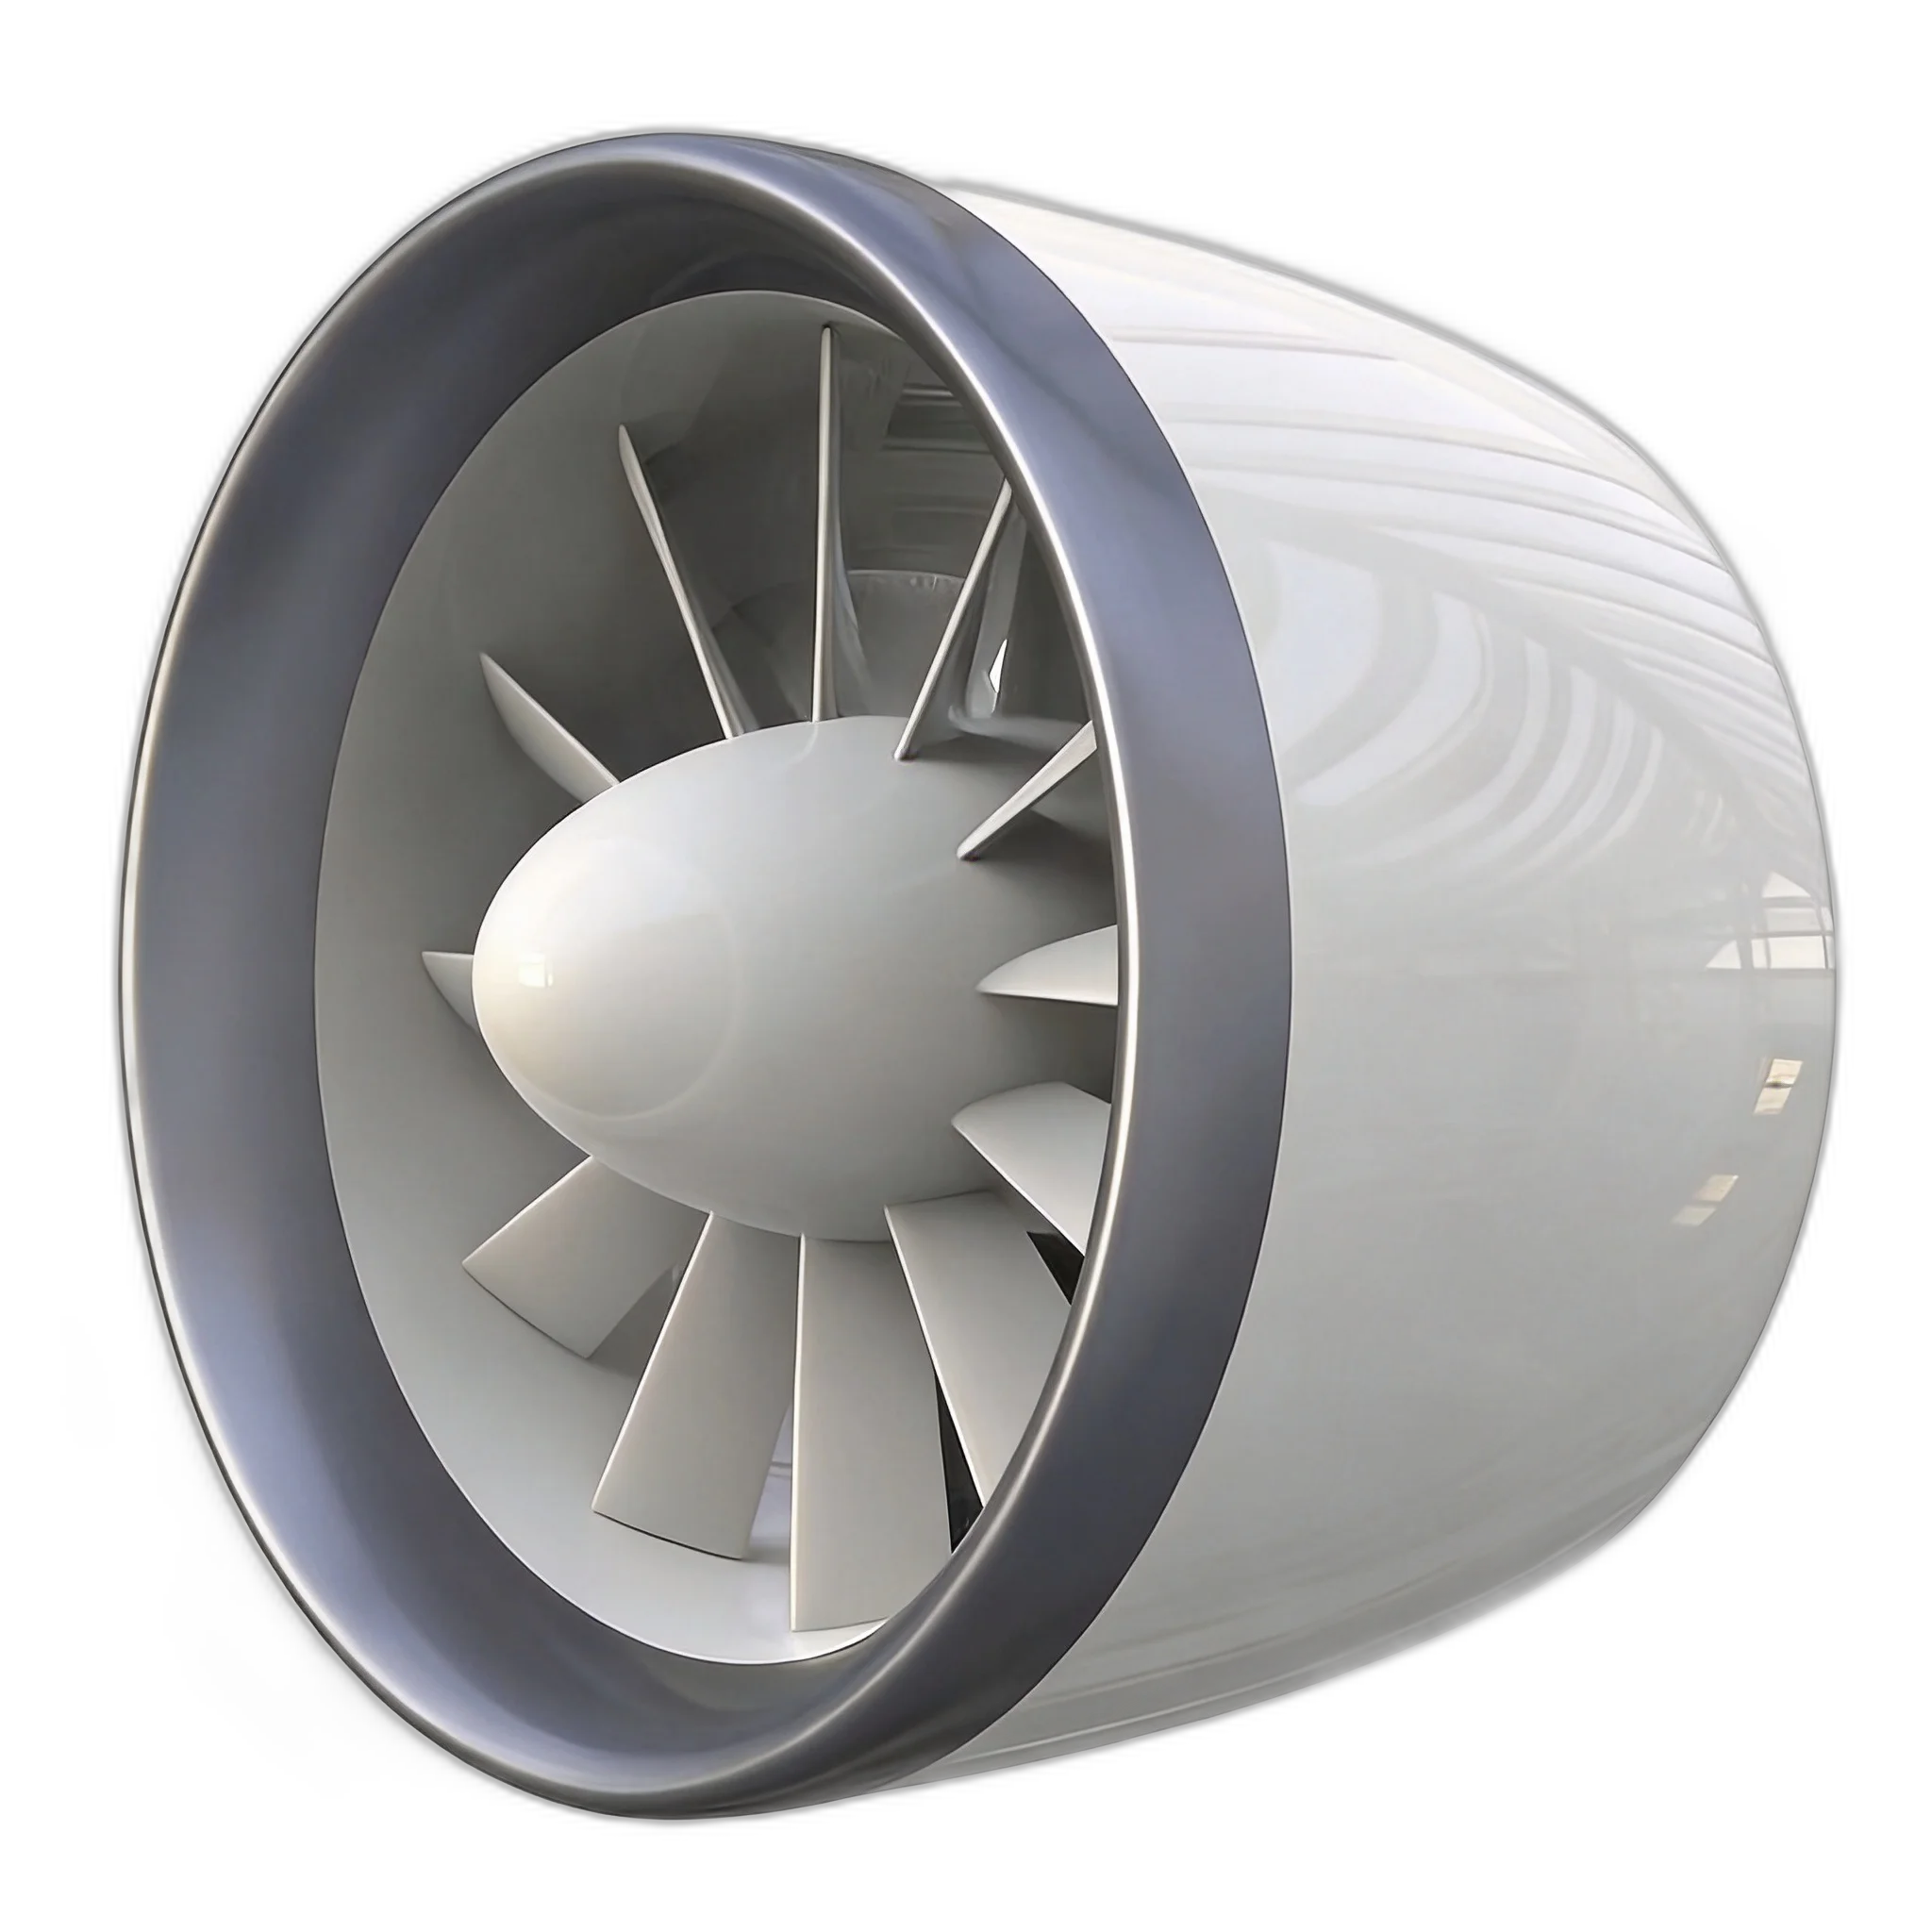
YTF-60 Industrial Heavy-Lift
标准规格电动涵道风扇推力与功率速查矩阵表
基于标准海平面大气环境(ISA,ρ = 1.225 kg/m³)及风洞实测标定,供无人机与飞行器总体设计师在方案初期快速确定几何包络与功率预算。
| 涵道外径 | 输入功率 | 直流母线 | 标准静推力 (kgf / N) | 排气速度 (m/s) | 推功比 (kgf/kW) | 推荐标准化动力机型 |
|---|---|---|---|---|---|---|
| 250 mm | 5.5 kW | 96 VDC | 16.5 kgf (162 N) | 52 m/s | 3.00 kgf/kW | YTF-Custom 250 紧凑型 |
| 420 mm | 12 kW | 150 VDC | 34.0 kgf (333 N) | 56 m/s | 2.83 kgf/kW | YTF-Custom 420 巡防型 |
| 600 mm | 22 kW | 400 VDC | 60.0 kgf (588 N) | 58 m/s | 2.73 kgf/kW | YTF-60 重载物流涵道风扇 |
| 850 mm | 38 kW | 600 VDC | 115.0 kgf (1,128 N) | 62 m/s | 3.03 kgf/kW | YTF-Custom 850 应急型 |
| 1200 mm | 50 kW | 600 VDC | 200.0 kgf (1,961 N) | 64 m/s | 4.00 kgf/kW | YTF-200 航空级吊运动力 |
| 1900 mm | 120 kW | 800 VDC | 500.0 kgf (4,903 N) | 66 m/s | 4.17 kgf/kW | YTF-500 超重载动力单元 |
| 1600 mm (高增压) | 600 kW | 800 VDC | 1,000 kgf (9,807 N) | 82 m/s | 1.67 kgf/kW | YTF-1000 兆瓦级推进器 |
工业无人机与 eVTOL 涵道动力正向选型四步法
严格遵循航空工程总体设计流程,规避传统凭经验试错带来的重量超标与热失控风险。
确立整机 MTOW 与全机推重比裕度 (T/W)
综合净载荷、机体干重与电池包重量确定最大起飞重量。工业多旋翼在 7 级阵风下抗风作业推荐推重比 1.4:1 至 1.6:1;对于高海拔作业或系缆吊装摆动工况,设计推重比应提升至 1.8:1 至 2.0:1。
多旋翼几何构型分配与盘载荷约束
根据四旋翼、六旋翼或八旋翼布局分配单发推力需求。校核整机运输包络尺寸,计算涵道作动盘面积 A = π(D/2)²,确保悬停状态下盘载荷处于高效区间(建议 70–140 kg/m²),避免气流过度压缩导致推功比骤降。
唇口吸力积分与叶尖间隙气动校核
在静推力计算中充分利用涵道唇口贡献(悬停占总推力 20%–35%)。通过高刚度碳纤维预浸料数控机匣,将叶尖相对间隙比严格控制在 δ/R < 0.25%(0.8mm–1.2mm),有效封堵叶尖泄漏涡(TLV),确保品质因数 FM ≥ 0.74。
高压 400V–800V DC 母线与热平衡校核
单发功率超过 20kW 时必须淘汰 48V/96V 低压架构,升级至 400V–800V DC 碳化硅高压母线。可将电缆工作电流削减 80% 以上,线缆发热损耗(I²R)降低 64%,减重数十公斤,并保证 100% 满推力下电机温升处于安全阈值。
涵道风扇动力选型三大常见工程误区
总结工业级无人机研发中最容易导致推力不足、电机烧毁或严重超重的关键盲点。
误区一:忽视进气唇口倒角半径,采用尖锐机匣
直接套用航模薄唇口机匣,在静态悬停吸气时外侧气流在唇口发生剧烈气流分离,直接损失 25% 以上的理论增推,甚至诱发旋转失速与剧烈振动。
工业级悬停涵道必须采用椭圆大曲率唇口(收缩比 r_lip/D ≥ 0.08),确保大迎角进气流线平滑附着,最大化唇口前向负压吸力。
误区二:在 50kW+ 重载系统上坚持使用低压架构 (<100V)
试图用 48V 或 96V 驱动 50kW 动力,导致母线电流突破 600A–1000A,造成严重的 I²R 导线发热,不仅需要极粗的重型铜缆导致死重大增,还极易引发热失控。
单发功率超过 20kW 时全面切换至 400V–800V DC 架构,配合碳化硅(SiC)高频电控,使导线发热骤降 64%,单机轻量化可达十数公斤。
误区三:放宽动叶片与机匣间隙(>1.5% 直径)
因机匣刚度不足或加工精度差,将叶尖间隙放宽至 3mm 以上,导致叶片吸力面与压力面压差引发严重的叶尖泄漏涡(TLV),推力损失高达 14% 以上。
采用高模量碳纤维预浸料数控机匣与高刚度叶轮叶盘,确保径向间隙严格控制在 0.8mm–1.2mm(δ/R < 0.25%)工程极致公差内。
流体力学物理方程与理论推导
作动盘一维动量理论结合涵道唇口吸力积分推导
其中 ρ 为海平面标准空气密度 (1.225 kg/m³),A 为叶轮盘旋转有效面积 π(D/2)²,P 为有效传递至流体工质的气动功率。
在悬停状态下,进气流线在曲率半径较大的扩张机匣唇口形成强烈负压区,产生向前的推力分量,贡献全机 20% 至 35% 的总静推力。
成熟的航空级涵道动力单元品质因数(Figure of Merit, FM)通常达到 0.74 至 0.78,配合永磁同步电机及碳化硅电控实现 90%–94% 的电能转化率。
叶尖间隙铁律:叶轮叶尖与机匣内壁径向间隙比需保持在 δ/R ≤ 0.25%,以切断三维自由涡扩展并抑制叶尖泄漏涡损失。
盘载荷权衡:高盘载荷(>120 kg/m²)可极大压缩机体迎风面积与运输包络,适合高速飞行;但会以增加悬停单位推力功耗为代价。
热平衡裕度:大电流连续悬停需配置气动导流自风冷或高压强制对流散热,防止钕铁硼(NdFeB)永磁体发生不可逆高温退磁。
高海拔空气密度衰减与前飞速度推力修正
实际外场作业与巡航飞行中,气压、温度与飞行速度对推力特性的非线性影响规律。
| 作业海拔高度 | 空气密度 ρ | 静推力折减因数 | 保持原推力所需额外功率 |
|---|---|---|---|
| 海平面 (0 m) | 1.225 kg/m³ | 100% (基准额定) | 0% (额定基准) |
| 1,000 米 | 1.112 kg/m³ | 95.2% | +4.9% |
| 2,000 米 | 1.007 kg/m³ | 90.5% | +10.3% |
| 3,000 米 (青藏/云贵典型) | 0.909 kg/m³ | 85.9% | +16.1% |
| 4,000 米 (高海拔极端作业) | 0.819 kg/m³ | 81.4% | +22.5% |
开式螺旋桨在高进动比下容易发生局部失速与叶尖气动颤振,而涵道机匣内部扩张流道可平缓进入叶轮的气流。然而,当巡航前飞速度超过 25 m/s 时,进气唇口将承受正面冲压阻力(Ram Drag),且相对入流角改变会削弱悬停时的唇口负压增益。在复合翼或倾转旋翼总体设计中,需根据巡航飞行工况进行变距或气动变转速优化。
相关工程方案与技术白皮书推荐
深入探索重载无人机动力架构设计、万千瓦级涵道流体物理及高压电气选型规范。
面向 100kg–1.2吨 工业大载重无人机涵道动力系统解决方案
支持不停转安全装卸、全包容防打桨、800V DC 架构的重型无人机与空中吊运专用动力系统。
全球最大电动涵道风扇技术全景:从 60kg 到 1000kgf 航空动力
深度解析全球超大推力涵道风扇技术发展现状、动量理论边界与 eVTOL 兆瓦级工程实践。
工业级无人机有效载荷评估与重载动力选型准则
从一维动量理论到全机质量预算,系统评估 10kg 至 500kg 净载重动力匹配模型。
工业无人机动力如何匹配?从推力计算、桨盘载荷到 800V 高压选型
涵盖气动盘载荷计算、碳化硅电控选型及高压母线减重计算的实战工程指南。