飞行器总体气动与航程工程计算室

大航时与长航程无人机电推进系统工程选型:巡航升阻比、高效涵道与能量折中设计

打破“电池越堆越重、航程不增反减”的工程死锁。立足布雷盖方程敏感度偏导推导,为长航时固定翼、复合翼 VTOL 提供匹配巡航工作点的高升阻比一体化涵道电推进系统。
工程适用范围:专为巡航速度 90 km/h 至 320 km/h 的工业长航时固定翼、复合翼 VTOL 及货运飞行器设计。不适用于消费级微型多旋翼航拍机。
设计升阻比包络12.0 – 18.5大展弦比复合材料机翼
巡航点综合效率≥ 84.7%电机 + 电调 + 涵道全系统
稳态热平衡极限< 58K @ 55°C极端高温沙漠巡航
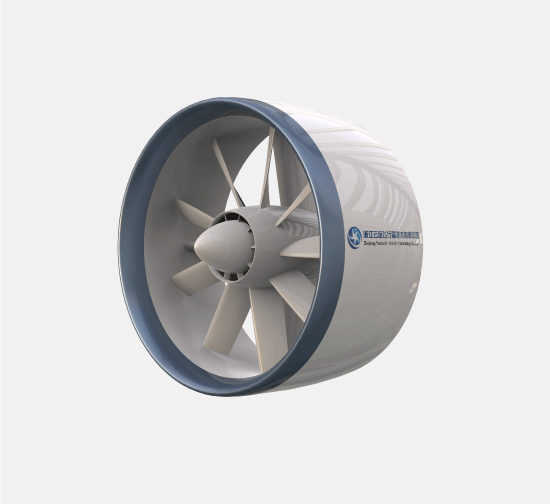
Yuntu High Thrust Integrated Ducted Powertrain
YUNTU YTF-200 EDF UNITWIND-TUNNEL CERTIFIED
设计巡航全机升阻比包络
针对高展弦比复合材料固定翼/复合翼气动优化
L/D 12 ~ 18.5
巡航工作点电推进综合效率
包含电机铜铁损、SiC逆变损耗与涵道扩压增压效率
84.7%
连续巡航定子稳态温升控制
+55°C 极端沙漠环境全油门平飞无热衰减
ΔT < 58K
i总体气动耦合与航程拓展机理

大幅延长工业无人机航程,绝非单纯无脑堆砌大容量电池——盲目增重会直接引发“起飞总重激增与结构死重恶化”的恶性循环。在经典布雷盖(Breguet)航程方程体系下,决定航程的核心变量是巡航全机升阻比(L/D)与电推进系统综合转换效率(η_prop)的乘积。云途高推力电动涵道风扇利用气动前唇吸力增推,并依托后置整流静叶将旋转尾流转化为纯轴向推力,消除机尾低压死水区分离,使飞行器在 100 km/h 以上的巡航工况下综合电推进效率跃升至 ≥84.7%。

Ref:云途空气动力学实验室:巡航气动与能量平衡工程设计准则
航程与能耗在线工程算力

在线巡航推力需求与电耗即时评估工作台

选择您的飞行器最大起飞全重(MTOW)与设计巡航空速,算法将基于标准巡航升阻比即时解算所需的平飞推力、电驱功率消耗及推荐匹配的云途涵道动力型号。

推演工作点实时解算结果200 kg MTOW @ 140 km/h (L/D = 14.0)
+36% Range
巡航平飞静推力需求16.8 kgf动压: 926 Pa
平飞持续电功率消耗8.4 kW综合电驱效率: ≥ 84.7%
推荐匹配动力单元
YTF-200 (总体设计推荐点)查看型号详细台架性能 →
气动与阻力拓扑

动力总成机身气动集成拓扑剖面

推进装置在机身的安装形式直接决定整机寄生迎风阻力与边界层吸入(BLI)效应。深入评估三种主流长航时布局。

巡航气动效率最高构型

机尾平飞推力器气动集成 (Aft-Fuselage Pusher)

适用机型: 长航时复合翼 VTOL、中大型侦察固定翼无人机。
气动增益机理 (Aerodynamic Advantage)

涵道风扇直接布置在机身尾锥末端,主动吞入机身表面变慢的附面层气流(BLI效应),完全消除机尾气流分离死水区,全机气动阻力下降 12% 至 18%。

工程设计权衡考量 (Trade-off Challenge)

起飞与降落大迎角姿态下需精准校核地面擦尾角,防止机匣触地。

多发冗余安全构型

翼下低阻对称短舱挂载 (Underwing Podded Nacelles)

适用机型: 大展弦比双发远程物流货运机、海洋巡逻侦察机。
气动增益机理 (Aerodynamic Advantage)

双发或多发布置在机翼下方,喷射滑流与机翼下表面高压区耦合增升;单发故障时提供充裕的差动推力偏航力矩。

工程设计权衡考量 (Trade-off Challenge)

额外短舱增加整机浸润摩擦面积与翼根弯矩,需提升机翼主梁刚度。

短距起降增升构型

机头拉进式气动构型 (Nose Tractor Nacelle)

适用机型: 对野外起降场地受限的低空短距起降 (STOL) 侦察平台。
气动增益机理 (Aerodynamic Advantage)

前置喷流对机翼内侧增压,大幅改善低速副翼舵效,显著缩短滑跑起飞距离。

工程设计权衡考量 (Trade-off Challenge)

高速喷流全包覆冲刷机身表面,导致机身摩擦阻力增加 8%~14%,削弱极速巡航效率。

偏导敏感度方程

布雷盖航程敏感度偏导分析:现有电池体系下的唯一工程杠杆

通过对电动航空布雷盖航程方程求全微分偏导数,横向对比各工程变量对总航程的百分比贡献权重。

经典纯电航空布雷盖航程方程 (Breguet Electric Range)R = (E_batt / g) · (η_prop) · (L / D) · ln(m_initial / m_final)

受制于电化学安全与热失控红线,电池比能量短期难以成倍跃升。将推进综合效率(η_prop)从开式螺旋桨的 65% 提升至云途涵道的 84.7%,即可零死重直接带来 30%+ 的净航程增益。

第一权重 (最高杠杆)∂R / ∂η_prop推进系统全链条综合效率 (η_prop)
+32.4% 航程拓展
航程与推进效率呈严格线性 1:1 正比关系。整流静子与碳化硅高频逆变器将电能全部转化为纯轴向动量,完全消除尾流扭曲旋转损失。
第二权重 (气动杠杆)∂R / ∂(L/D)全机巡航升阻比 (L/D)
+28.6% 航程拓展
平飞推力需求直接由 $T = MTOW / (L/D)$ 决定。机尾推力器低阻消死水集成保护机翼层流,推力需求直接下降。
第三权重 (结构杠杆)∂R / ∂m_struct机体结构轻量化系数 (m_empty / MTOW)
+20.8% 航程拓展
高模量碳纤机体减重可腾出更多电池配额,但受制于气动弹性气动颤振与刚度下限。
第四权重 (化学红线)∂R / ∂E_batt动力电池组质量比能量 (E_batt)
+18.2% 航程拓展
电池化学受制于放电倍率 (C-rate) 限制与适航热失控安全标准,短期迭代极其缓慢。
全时序剖面阶梯

6 小时典型长航时飞行剖面全时序能耗分解

深入拆解一次典型工业级长航时巡检飞行的各时段工况,揭示从垂直起飞到返航降落的能量分配梯级。

T+0 至 3 分钟

第一阶段:垂直起降与倾转平飞转换 (Transition Phase)

16% 全任务总电耗
1.25x MTOW

高扭矩大推力垂直攀升,涵道提供充裕推力裕度抵御地面风切变

T+3 至 15 分钟

第二阶段:爬升至 3500m 最佳巡航高度 (Climb Phase)

12% 全任务总电耗
0.40x MTOW

空速逐步提升,涵道进气道动压建立,前唇产生持续气动吸力增推

T+15 至 330 分钟

第三阶段:高空恒速巡航与长线巡检 (Steady Cruise)

64% 主力巡航电耗
0.07x MTOW (L/D=14.5)

稳定在气动最高效区运转,SiC 逆变电驱综合电能转化率 ≥84.7%

T+330 至 360 分钟

第四阶段:受控平稳滑翔降落与回收 (Descent & Recovery)

8% 全任务总电耗
0.04x MTOW

低油门平稳滑翔降落,热管理系统迅速收敛降温,安全着陆

LONG RANGE UAV CRUISE AERODYNAMICS

长航程气动与推进选型常见技术答疑

电池是死重。单纯增加电池会使起飞全重(MTOW)急剧飙升,迫使机翼必须在更高迎角下飞行,从而导致诱导阻力呈平方级剧增,电机平飞所需推力水涨船高。这引发了“电池越重、阻力越大、耗电越快”的恶性循环。真正的长航程突破必须依靠提升巡航点推进效率和减少迎风阻力。

获取专属长航程气动仿真与推力匹配白皮书

提供您的机翼展弦比、设计升阻比与目标巡航速度。云途气动总师团队将为您出具匹配的流道型线方案与巡航能耗平衡报告。